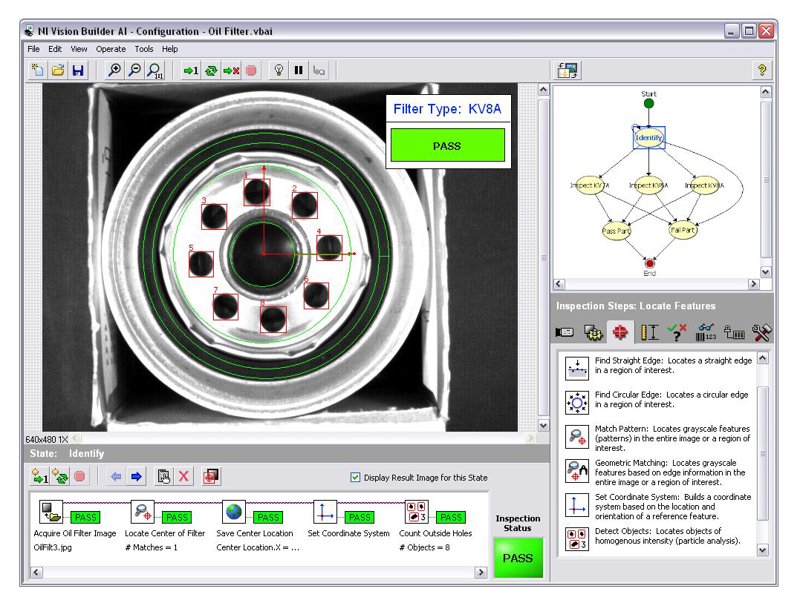
在工业自动化向柔性化、智能化演进的进程中,机器视觉已从辅助检测手段升级为产线核心感知单元。智能相机系统将图像采集、处理与通信功能集成于一体,正在改变传统视觉方案的部署逻辑。本文结合行业数据与工程实践,梳理智能相机系统的技术特征、应用场景与选型方法,为自动化设备软件开发与产线改造提供参考。
一、智能相机系统的技术定位
智能相机并非简单地将工业相机与工控机拼装,而是把图像传感器、嵌入式处理器、I/O 接口与视觉算法封装为独立运行单元。与传统 PC-Based 视觉方案相比,其优势体现在三方面:一是部署紧凑,无需额外机箱与采集卡,适合空间受限的产线工位;二是响应确定,嵌入式实时系统可保证毫秒级触发与输出;三是维护简便,算法与硬件一体化降低了现场调试门槛。
从产业数据看,据 MarketsandMarkets 相关报告,全球机器视觉市场规模在 2023 年已超过 120 亿美元,其中智能相机细分市场保持年均两位数增长,亚太地区尤其是中国制造业的产线升级是主要驱动力。在 3C 电子、锂电、汽车零部件等行业,智能相机的装机比例持续提升。
二、典型应用场景与工程价值
智能相机系统的价值在具体工位中体现得最为直接。以某锂电极片涂布产线为例,传统方案采用线阵相机配合工控机进行表面缺陷检测,单工位部署成本较高且布线复杂。改造后采用多台智能相机分布式部署,每台设备独立完成缺陷识别并通过工业以太网回传结果,产线换型时的参数切换时间由原来的数十分钟缩短至数分钟。
- 尺寸测量与定位引导:配合智能运动控制器完成抓取对位,减少机械夹具的精度依赖;
- 表面缺陷检测:适用于划痕、脏污、缺件等外观判定,支持多模板并行;
- 字符与条码识别:用于追溯体系,与 MES 系统对接实现数据闭环;
- 装配防错:通过特征比对确认零部件方向与型号,降低人为失误。
值得注意的是,智能相机并非万能。对于大幅面、高精度或复杂三维检测需求,PC-Based 方案配合机器视觉软件仍具优势。工程实践中更合理的做法是分层设计:简单判定用智能相机,复杂运算交由上位机或边缘计算节点。
三、选型要点:从参数表到落地验证
智能相机选型常被简化为比较分辨率与帧率,但真实工程决策需围绕检测任务展开。建议从以下维度评估:
- 分辨率与视野匹配:先确定最小缺陷尺寸与视野范围,再反推所需像素,避免盲目追求高像素导致成本与处理压力上升;
- 处理能力与算法生态:关注是否支持常用视觉工具(定位、测量、OCR、Blob 分析),以及是否开放二次开发接口,便于与自动化设备软件开发团队协同;
- 通信与集成能力:是否支持 EtherCAT、Profinet、Modbus TCP 等主流协议,能否与 PLC 替代方案、人机界面定制系统顺畅对接;
- 光源与镜头配套:成像质量很大程度上取决于照明设计,选型阶段应同步评估光源方案;
- 现场验证:要求供应商提供样机在真实工况下的测试,包括节拍、误判率与稳定性。
此外,智能相机系统的长期运行依赖参数管理与版本控制。产线改造项目中,建议将相机配置纳入统一的工业控制软件开发规范,实现配方管理与远程运维,降低后期维护成本。
四、结语
智能相机系统的普及,本质上是机器视觉从“项目定制”走向“产品化部署”的体现。对于自动化集成商与制造企业而言,理解其技术边界、结合产线实际需求完成选型与集成,比单纯追逐参数更有意义。随着边缘算力提升与算法工具链成熟,智能相机将在更多工位承担实时感知与决策任务,成为智能制造基础设施中不可或缺的一环。